Módulo de percepción ISR, sobre cómputo comercial de terceros.
Es la primera aplicación de nuestra tecnología de edge computing y la única con cifras publicadas: percepción que se ejecuta a bordo de una plataforma no tripulada y sigue produciendo inteligencia cuando el enlace no está. El fuselaje, los motores, el autopiloto y el módulo de cómputo son comerciales; la capa de percepción y de misión es nuestra.
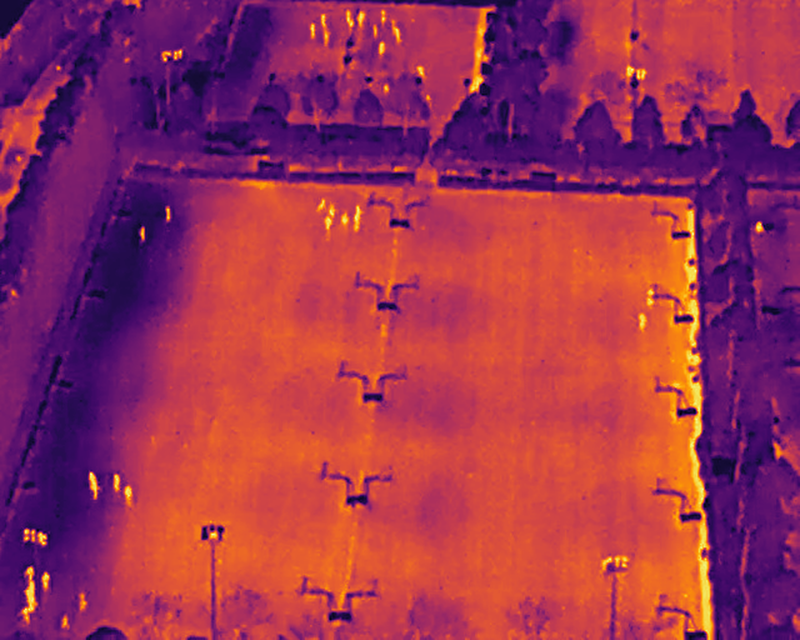
Fotograma térmico del conjunto público HIT-UAV (CC BY 4.0), con las cajas que produce nuestro modelo sobre él. Es material de validación, no una captura operativa ni una prueba de vuelo. Cita completa en el aviso legal.
Observaciones de una clase: persona.
El modelo desplegado produce observaciones de la clase persona —avistamientos, no personas únicas— con su posición estimada a partir de la telemetría, no validada en vuelo. Cuando el evento individual importa, se transmite ese; cuando hay muchos, se transmite la inteligencia agregada.
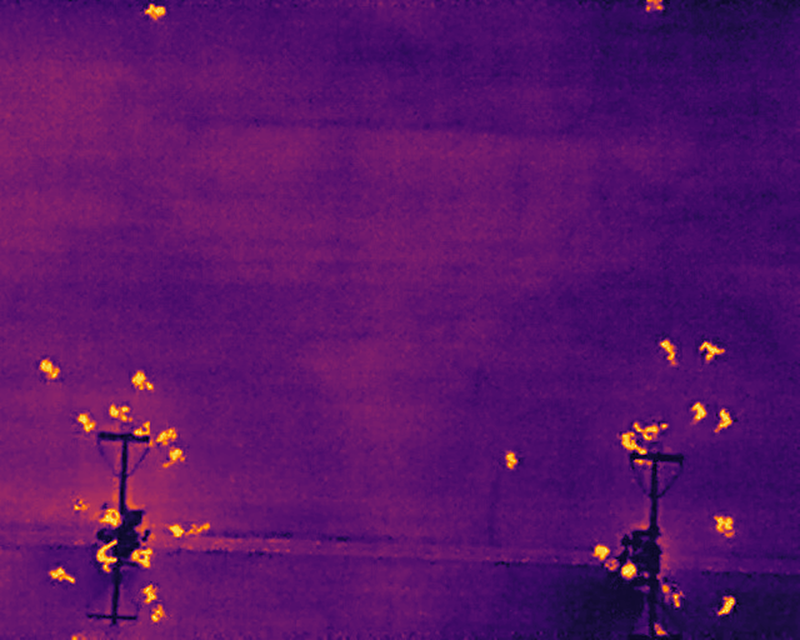
Fotograma de validación, ilustrativo · las cajas son la salida del modelo sobre el conjunto público, no una captura operativa.
Software de percepción sobre hardware comercial.
Produce observaciones de una sola clase, persona —avistamientos, no personas únicas—, con la posición estimada a partir de la telemetría y no validada en vuelo, y emite eventos y alertas compactas. Diseñada para misiones cuya inteligencia no puede depender de un enlace estable.
Lo que somos
- Capa de percepción ISR que se ejecuta a bordo
- Software companion sobre módulo de cómputo COTS de terceros
- Integración estándar vía MAVLink, diseñada para PX4 / ArduPilot (ejercitada con PX4 en simulación)
- Pensada para térmica (LWIR); la cámara la elige el integrador
Lo que no somos
- No fabricamos aeronaves ni drones
- No fabricamos placas ni módulos de cómputo
- No reemplazamos al autopiloto
- No vendemos una plataforma cerrada
Companion computer COTS, autopiloto abierto, MAVLink.
El cómputo corre a bordo, sobre un módulo comercial de terceros, junto al autopiloto —diseñado para PX4 y ArduPilot— y leyendo su telemetría por MAVLink. La salida no es vídeo: son eventos y alertas con posición estimada, dimensionados para bajo ancho de banda.
- Cómputo
- Módulo COTS de terceros (companion)
- Superficie de medida
- NVIDIA Jetson Orin Nano Super · banco y demostración
- Autopiloto
- PX4 · ArduPilot (diseño) · ejercitado con PX4 en simulación
- Telemetría
- MAVLink · sólo lectura
- Sensores
- Térmica LWIR · a elección del integrador
- Salida
- Eventos · alertas con posición estimada (contrato CBOR)
- Modo enlace
- Store & forward / bajo ancho de banda
- Nivel de autoridad
- Pasivo · lee telemetría y emite eventos
- Madurez declarada
- TRL 4 · evidencia de banco
L1 hoy. L2 y L3 por delante.
Somos transparentes sobre qué está operativo, qué está validado sólo en simulación y qué es visión.
- L1Demostrado a bordo
Percepción ISR al edge
Observaciones de la clase persona a bordo, con posición estimada a partir de la telemetría (no validada en vuelo) y salida compacta tolerante a enlace degradado o denegado.
- L2Validado en simulación SITL (jul-2026) · bloqueado en plataforma real por acuerdo con el fabricante
Autonomía dirigida por percepción
Las dos mitades van juntas: está validado en simulación y está bloqueado sobre plataforma real, y el bloqueo es comercial, no técnico. Lo que entregamos es pasivo por decisión: lee telemetría y emite eventos, no actúa sobre el vuelo mientras no exista acuerdo con el fabricante de la plataforma.
- L3Visión · 18-24 meses
Navegación GPS-denied
Navegación robusta en entornos sin GPS, condición necesaria para misiones disputadas.
Inteligencia compacta, no vídeo crudo.
Donde el ancho de banda escasea, la diferencia entre transmitir vídeo y transmitir inteligencia es la diferencia entre tener misión o no.
- 01
Eventos tipificados generados a bordo
- 02
Alertas ligeras con posición estimada
- 03
Cola persistente con acuse durante el corte de enlace (store & forward)
- 04
Sincronización oportunista cuando el enlace regresa
¿Tenéis un caso donde el cómputo tiene que estar en el dispositivo?
Hablemos. Programas institucionales, integradores industriales y partners aliados.